MYCKRO마이크로
현장 검증 중Machine Vision Software

MYCKRO Vision

마이크로 비전

로봇 할 줄 알면, 비전도 할 수 있습니다.

로봇 위치보정과 간단 불량검사를 위한 머신비전 소프트웨어. 비전 전문가의 언어가 아니라, 로봇 엔지니어의 언어로 설계했습니다.

검사 모드 (Locator · Inspector · Reader)
3검사 모드 (Locator · Inspector · Reader)
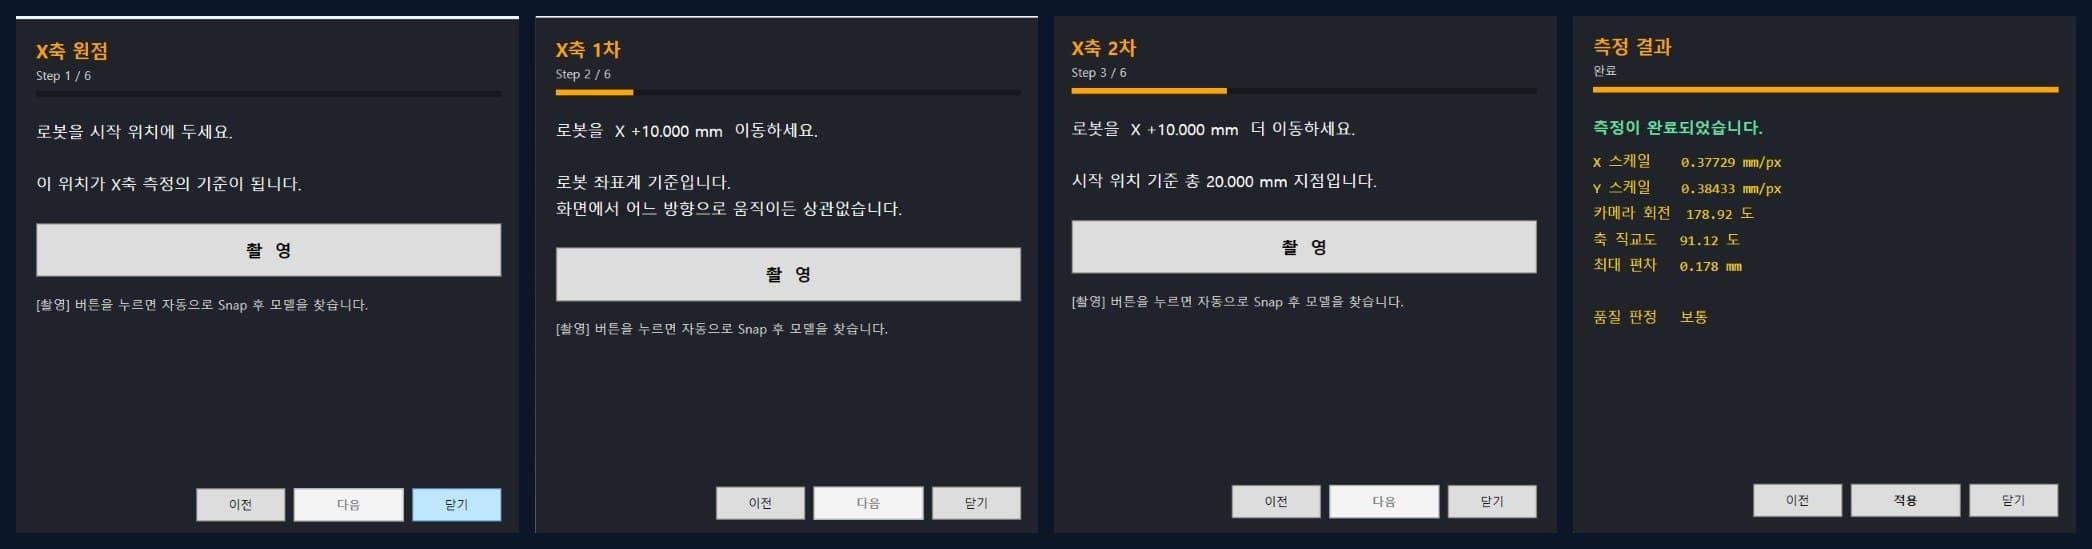
캘리브레이션 마법사
6단계캘리브레이션 마법사
로봇 보정 좌표 출력
X · Y · R로봇 보정 좌표 출력
통신 방식 (Modbus TCP · ASCII)
2종통신 방식 (Modbus TCP · ASCII)
01MODES

3가지 모드

Job마다 하나의 모드를 고릅니다. 모드에 필요한 메뉴만 화면에 나타나서, 처음 쓰는 사람도 무엇을 설정해야 하는지 바로 알 수 있습니다.

Locator

MODE 01

위치 찾기

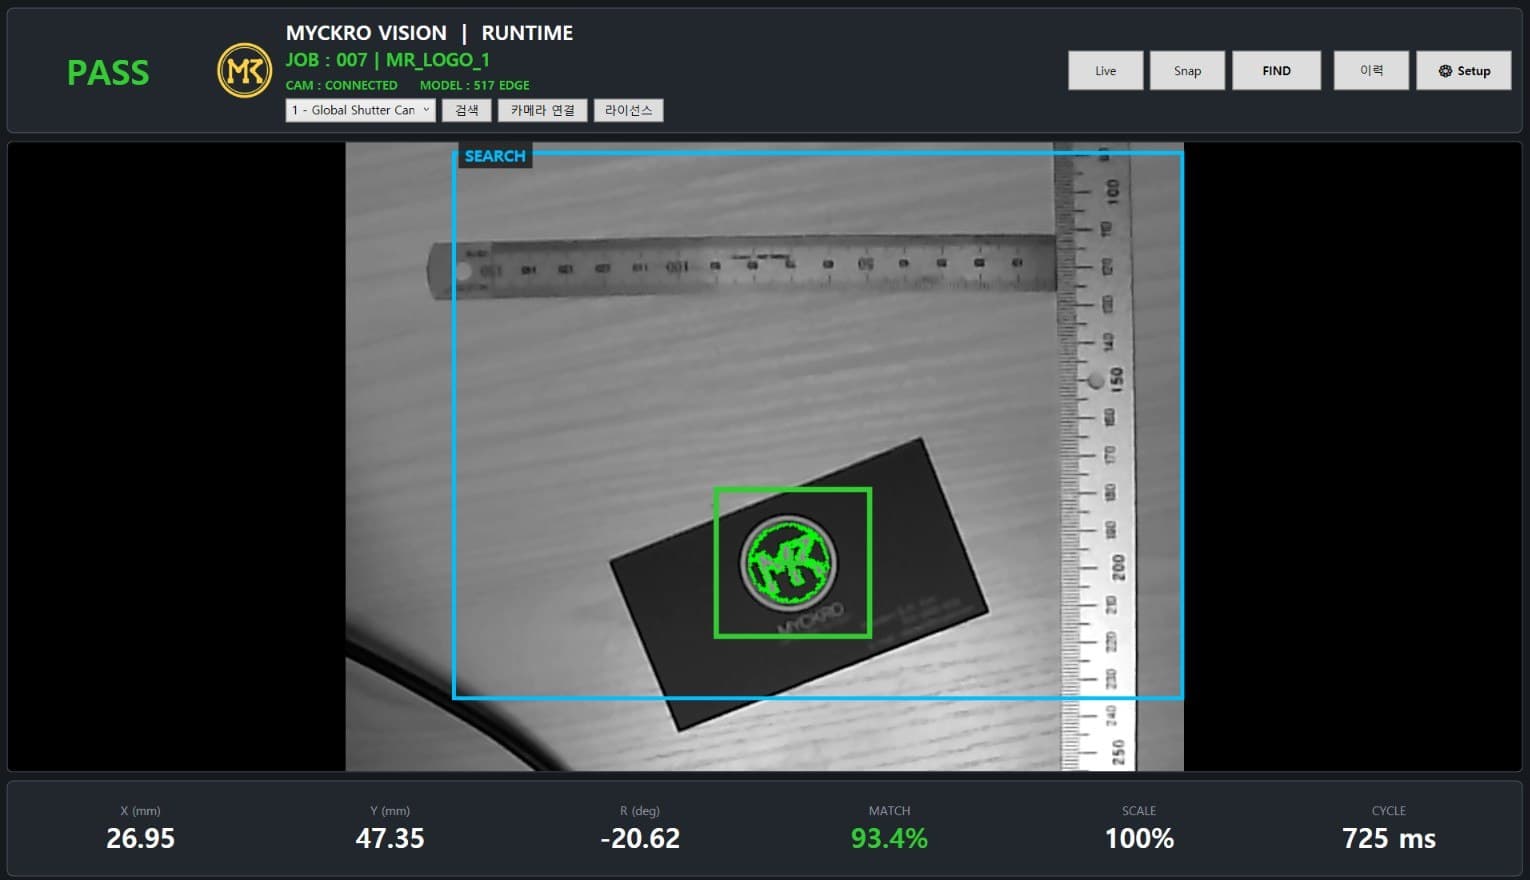
등록한 형상을 찾아 대상물의 위치와 각도를 로봇 좌표로 알려줍니다. 로봇 픽킹 · 조립 위치보정용입니다.

  • 형상 매칭 기반 위치 · 회전 · 크기 검출
  • 캘리브레이션으로 화면 좌표 → 로봇 좌표(mm) 변환
  • 멀티 러닝으로 조명 · 표면 편차에 강한 모델 학습
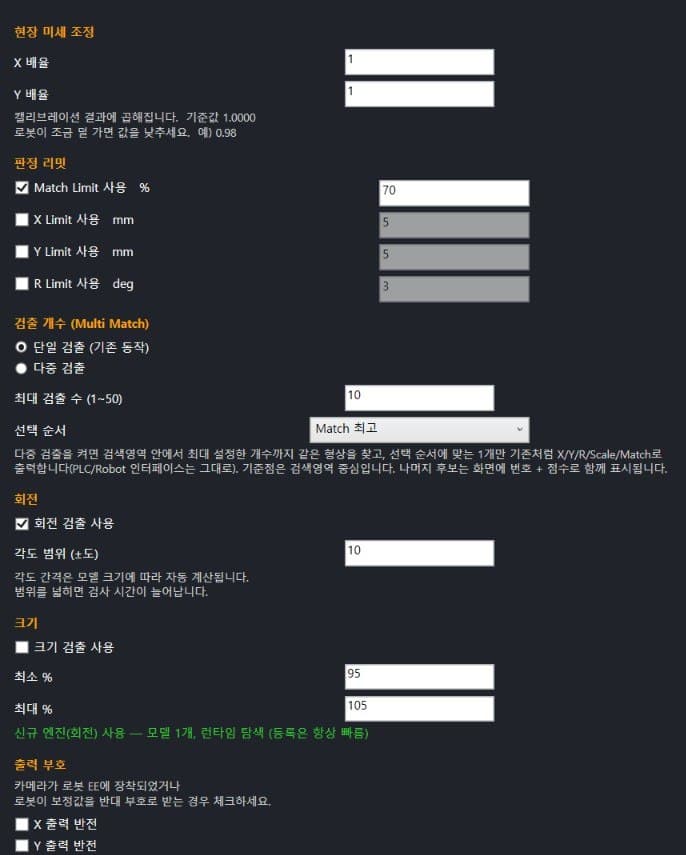
  • Multi Match — 여러 개를 찾아 지정한 순서로 정렬
  • 매칭률 · X/Y/R 판정 리밋, 출력 부호 · 미세 배율 조정
OUTPUTOK/NG + X · Y · R 보정값 → PLC · 로봇

Inspector

MODE 02

검사

정해진 위치에 볼트 · 탭 · 홀 같은 부품이 제대로 있는지 확인합니다. 기준 모델 없이 검사 항목만 등록하면 됩니다.

  • 항목마다 독립된 형상 모델 — 여러 부위를 한 번에 검사
  • 탐색 여유(기본 50%)로 부품 위치가 조금 달라져도 검출
  • 항목별 판정 기준(%) 설정
  • 등록 시 제외 마스크로 불필요한 엣지 제거
  • PASS/NG 이력과 판정 당시 영상 저장
OUTPUTPASS/NG 판정 → PLC · 로봇

Reader

MODE 03

바코드 · QR 판독

지정한 영역에서 바코드와 QR 코드를 읽어 값을 표시하고 기록합니다. 모델 등록이 필요 없습니다.
  • 한 화면에서 여러 코드 영역을 동시에 판독
  • 모델 등록 없이 영역만 지정하면 바로 사용
  • 판독 실패는 산업 표준 표기 ‘NO READ’로 표시
  • 항목 · 판독값 · 결과를 판독 이력 파일로 저장
  • 판독값을 ASCII 통신으로 PLC · 로봇에 전송 (적용 예정)
OUTPUT판독값 + PASS/NG → PLC · 로봇 (ASCII, 적용 예정)
02SCREENS

제품 화면

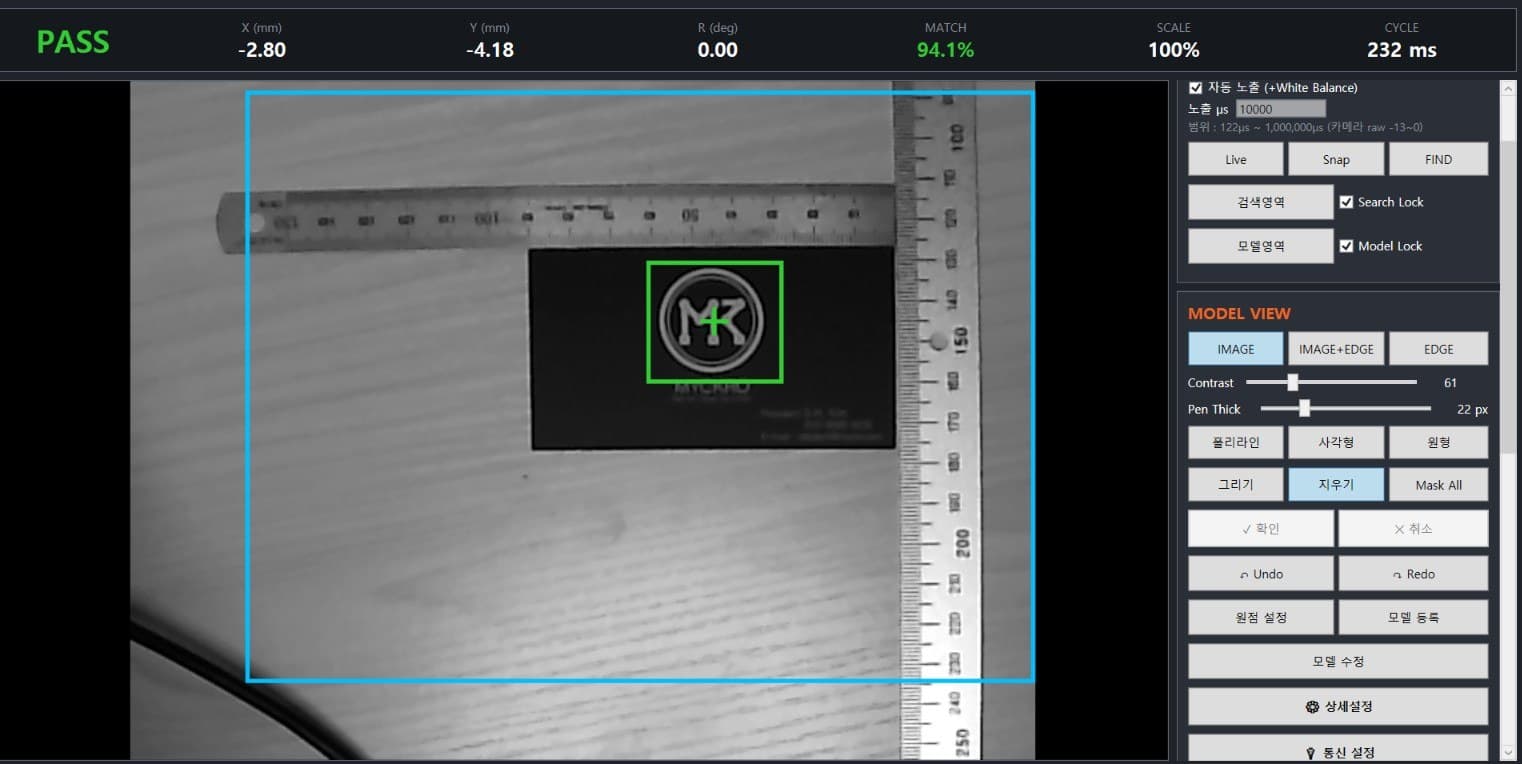
PASS — 회전된 대상물의 위치 · 각도를 찾아 보정 좌표(X · Y · R) 출력
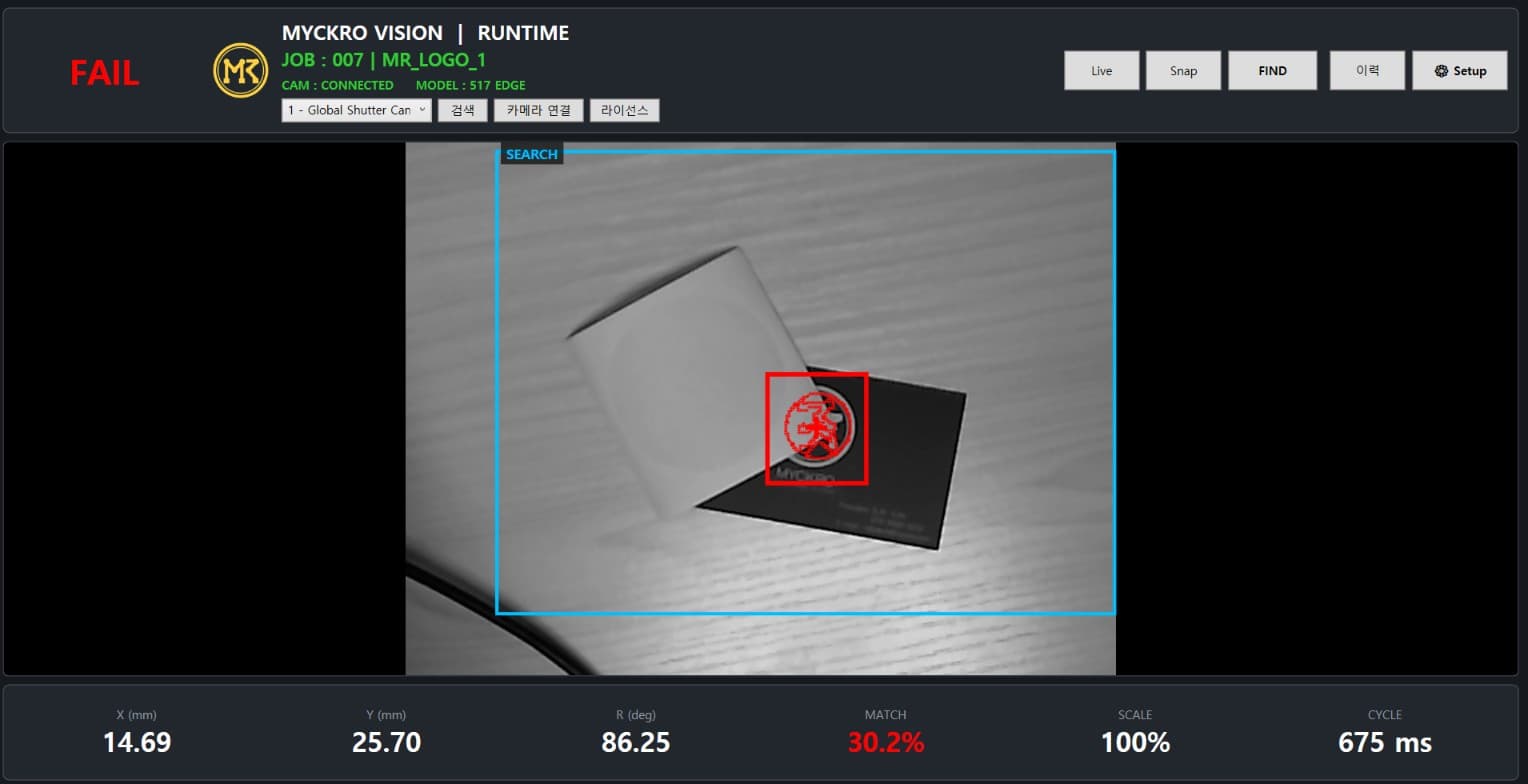
FAIL — 대상이 가려져 매칭률이 판정 기준 미만이면 좌표를 신뢰하지 않고 NG 처리
캘리브레이션 마법사 — 안내대로 로봇을 이동하며 촬영하면 스케일 · 카메라 회전 · 직교도를 자동 산출
Setup — 모델 등록 후 즉시 검출 확인
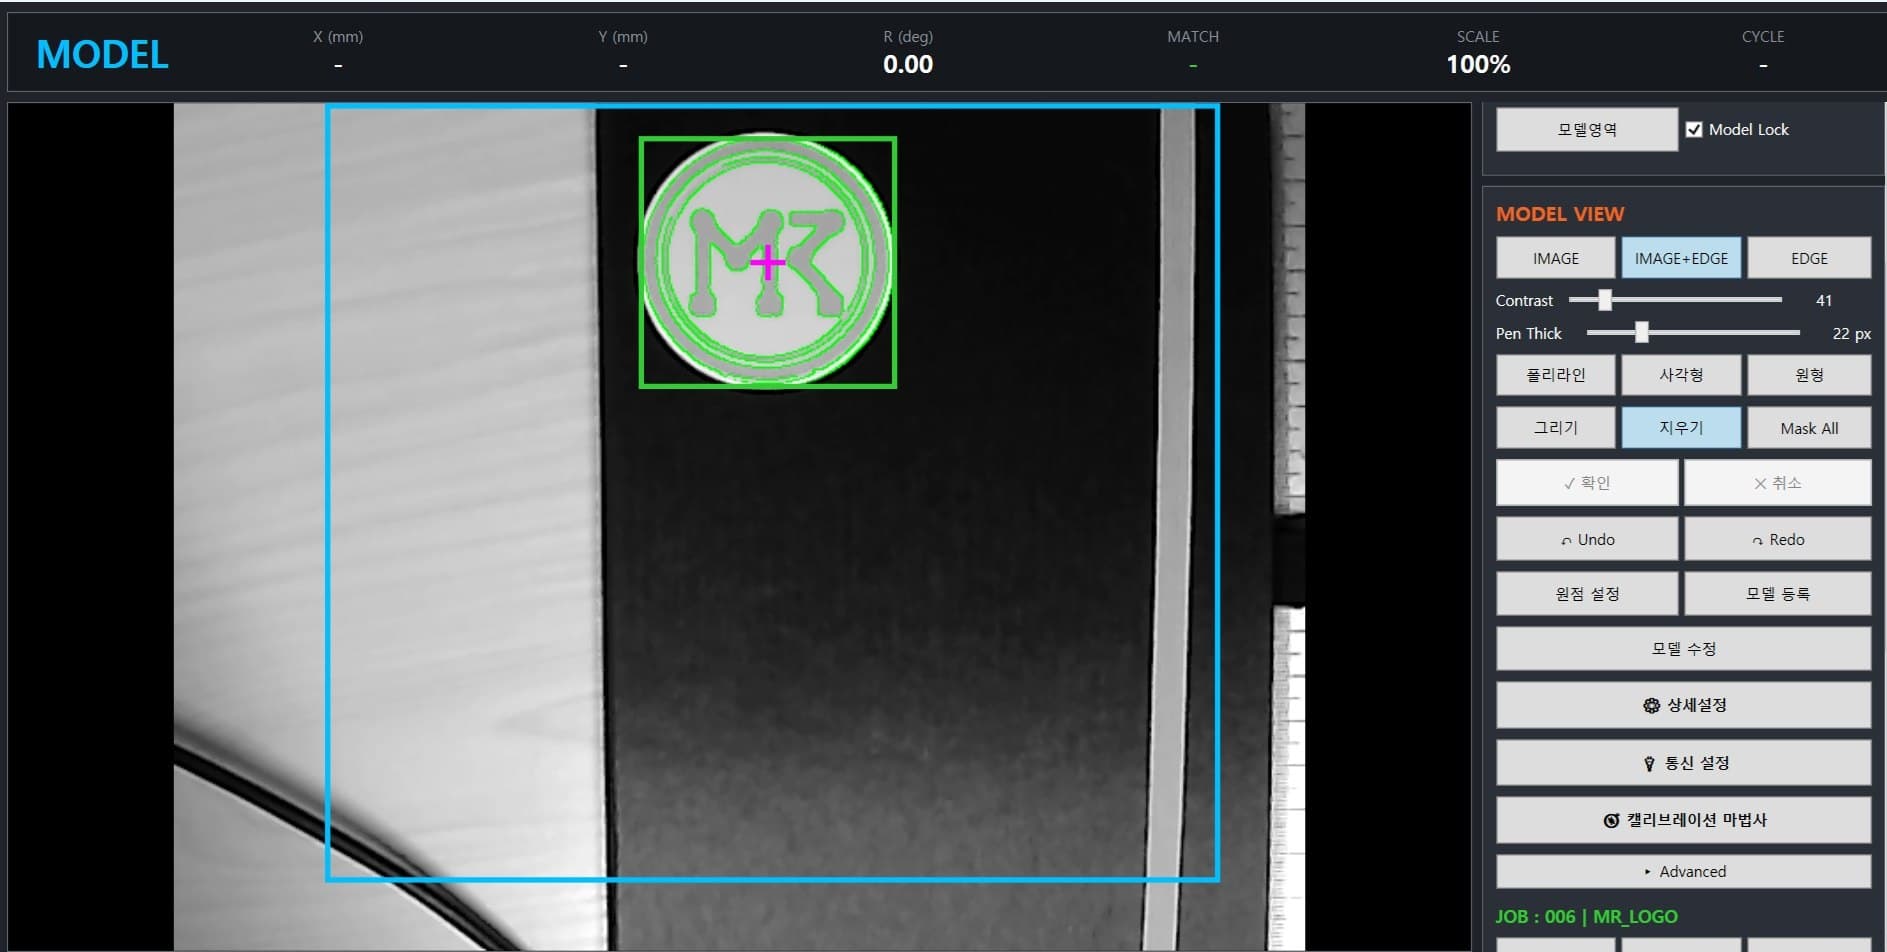
Setup — 모델 영역 · 검색 영역 지정과 마스크 편집
상세 설정 — 판정 리밋, Multi Match, 회전 · 크기 검출 범위
03PROBLEM

현장의 문제

  1. 01

    기존 머신비전 솔루션은 도입 비용이 높고 셋업에 비전 전문 인력이 필요합니다.

  2. 02

    로봇 좌표계와 비전 좌표계를 맞추는 캘리브레이션이 현장 엔지니어에게 큰 부담입니다.

  3. 03

    PLC·로봇과의 통신 연동이 벤더마다 달라 시운전 기간이 길어집니다.

04HOW IT WORKS

로봇 연동 흐름

  1. STEP 01

    Job 선택

    로봇 또는 PLC가 작업 번호를 보내 검사 Job을 불러옵니다.

  2. STEP 02

    Job 확인

    Vision이 로드된 Job 번호를 회신해 일치 여부를 확인합니다.

  3. STEP 03

    Trigger

    로봇이 촬영 위치에 도착하면 검사를 요청합니다.

  4. STEP 04

    판정 · 좌표

    검사가 끝나면 결과 코드와 보정 좌표(X, Y, R)를 한 번에 회신합니다.

  5. STEP 05

    보정 동작

    OK면 보정 좌표로 이동, NG면 재시도 후 알람 — 로봇 프로그램이 단순해집니다.

05FEATURES

핵심 기능

6단계 캘리브레이션 마법사

카메라가 기울어져도 변환 행렬을 자동 계산합니다. 다점 측정·최소제곱 수동 보정도 제공합니다.

Modbus TCP / ASCII 통신

PLC·로봇과 Job 선택, Trigger, Busy/Pass/NG, 결과 코드를 주고받습니다. 레지스터 맵은 현장에 맞게 설정합니다.

Runtime / Setup 분리

작업자 화면과 설정 화면을 분리하고 Setup은 비밀번호로 보호합니다. 작업자는 결과만 보고, 설정은 엔지니어만 바꿉니다.

멀티 러닝

여러 장을 촬영해 매번 안정적으로 나타나는 엣지만 모델로 학습합니다. 조명·표면 편차에 강한 모델을 만듭니다.

Multi Match + Sort

검색 영역 안의 여러 대상물을 한 번에 찾고, 로봇이 집기 좋은 순서로 정렬해 전달합니다.

통신 설정 마법사

통신 방식 선택 → 연결 테스트 → 신호 라이브 확인 → 설정표 저장까지 단계별로 안내합니다. 제조사 프리셋 제공.

Job 번호 체계

PLC가 번호로 Job을 선택합니다. 내보내기·가져오기·복제로 라인 간 Job 이관이 간단합니다.

검사 이력 로그

PASS/NG 이력을 저장하고 조회·필터링합니다. 공유 폴더 저장을 지원해 품질 추적에 활용할 수 있습니다.

Fail-Safe 판정

카메라 촬영에 실패하면 이전 영상으로 판정하지 않고 즉시 오류 코드를 반환합니다. 잘못된 좌표로 로봇이 움직이지 않습니다.

06INTERFACE

PLC · 로봇 통신

ASCII TCP · EXAMPLE
ROBOT → JOB:5
VISION ← 1,5  // Job 5 로드 완료
ROBOT → TRIG
VISION ← 1,-12.34,15.77,178.90  // OK · X, Y, R 보정값
ROBOT → TRIG
VISION ← 2,0.00,0.00,0.00  // NG · 좌표 0
ROBOT → RESET
VISION ← 1  // 상태 초기화
RESULT CODE
1OK
2NG
3카메라 응답 없음
4BUSY (검사 중)
5Job 없음
6Job 미로드
7모델 미등록
8명령 오류

ASCII와 Modbus TCP가 같은 결과 코드 체계를 사용합니다. 상세 규격은 통신 매뉴얼로 제공합니다.

07SPECIFICATION

주요 사양

PlatformWindows · .NET (WPF)
Image EngineOpenCV 기반
ModesLocator / Inspector / Reader
InterfaceModbus TCP · ASCII TCP
Verified PLCLS XEC 시리즈 (Modbus Server)
CameraUSB3 글로벌 셔터 · GigE 확장 예정
08APPLICATIONS

적용 분야

  • 로봇 픽킹 위치보정
  • 부품 유무 검사
  • 바코드/QR 추적
  • 조립 전 자세 확인

MYCKRO Vision 도입 · 협업 문의

데모, 현장 실증, 사양 상담을 요청하실 수 있습니다.

NEXT PRODUCT

Telester →

Cable Diagnostics